基于 MATLAB Simulink 的永磁同步电机弱磁升速 FOC 控制系统设计与实现
在永磁同步电机(PMSM)的控制领域,矢量控制(FOC)已成为主流方案。然而,当电机运行在基速以上时,由于受限于逆变器直流侧电压,电机反电势的持续上升会阻止电流进一步注入,导致转速无法继续提升。为了突破这一限制,引入弱磁控制(Flux Weakening Control)通过调节定子电流的退磁分量,使电机在超基速工况下依然能稳定运行。
本文介绍一套完全基于 MATLAB Simulink 框图搭建的 FOC 弱磁升速控制模型。该模型避免了第三方库的黑盒逻辑,完全由基础运算模块和 S-Function 构建,具有极高的调试透明度和二次开发潜力。
1. 坐标变换的精度控制
在 FOC 算法中,Clark 变换是第一步。在数字信号处理过程中,选择等幅值变换还是等功率变换会直接影响到后续电流环 PI 控制器的参数整定。以下是采用非等幅值变换的逻辑实现:
function [alpha_curr, beta_curr] = calc_clark_trans(a_curr, b_curr, c_curr)
% 基于非等幅值变换的 Clark 变换实现
% 调整系数以适应数字控制器输出范围
const_sqrt3_inv = 0.577350269189626; % 1/sqrt(3)

alpha_curr = (2/3) * a_curr - (1/3) * (b_curr + c_curr);
beta_curr = const_sqrt3_inv * (b_curr - c_curr);
在 Simulink 模型中,建议对输入电流信号进行低通滤波处理,以消除逆变器开关噪声对采样值的干扰。同时,若使用 S-Function 封装,必须显式定义输入输出的数据类型,避免浮点溢出导致的仿真异常。
2. 弱磁控制核心算法:电压极限环
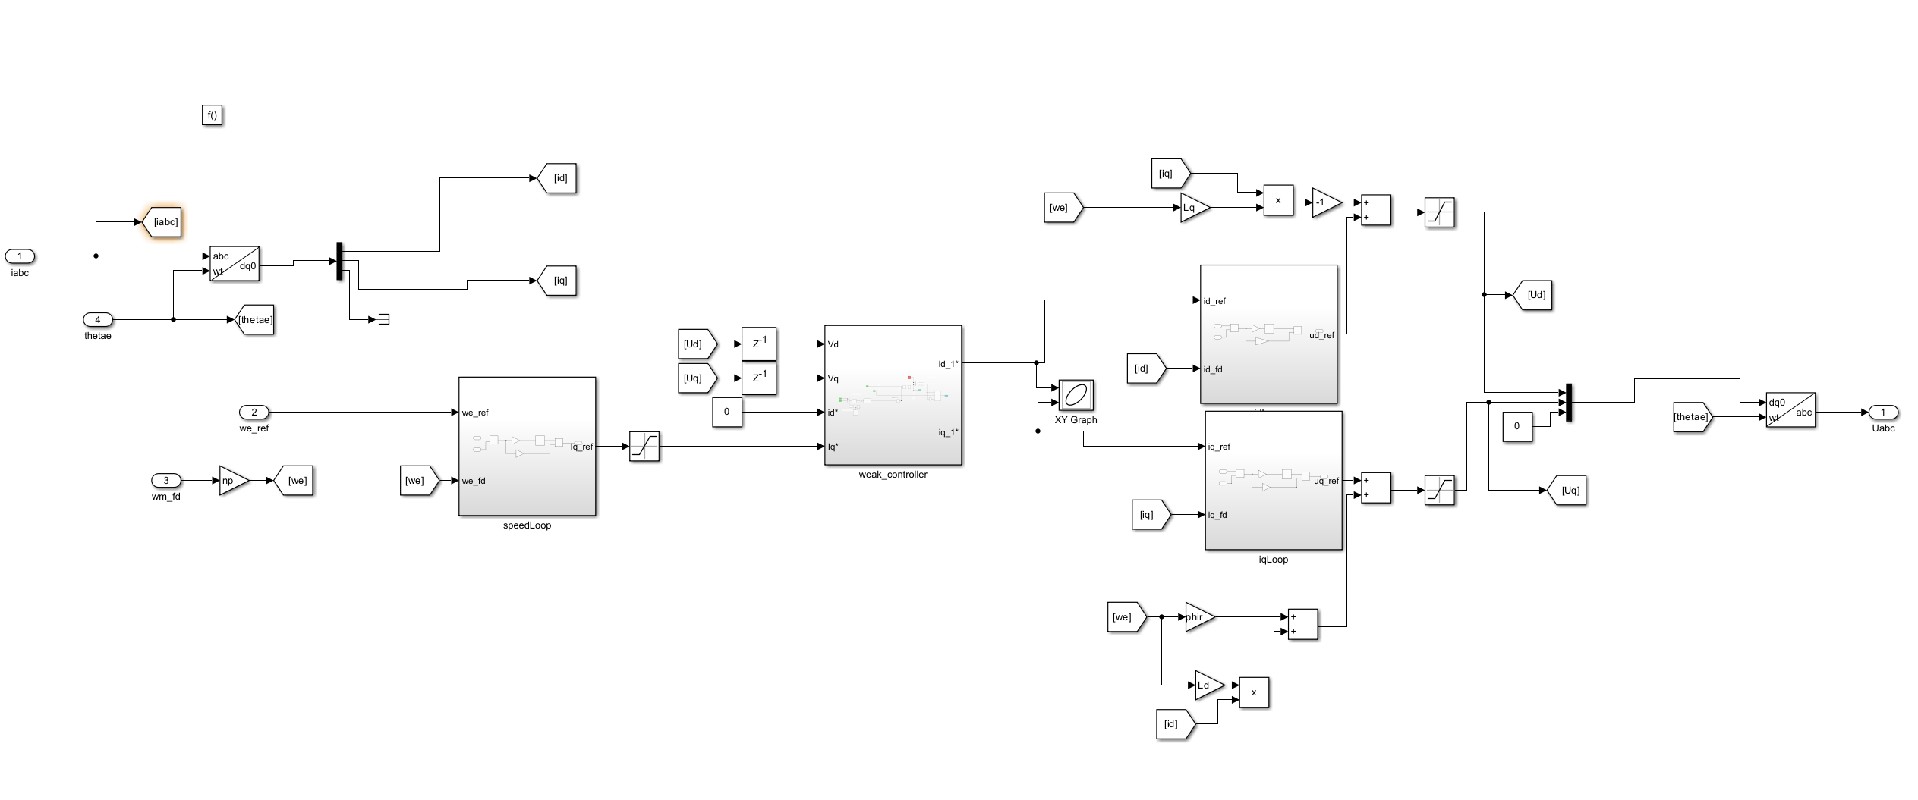
弱磁控制的本质是在电压矢量达到极限时,通过增加直轴去磁电流(Id < 0)来抵消永磁体产生的磁链。一种稳健的实现方式是采用电压反馈补偿法。当定子电压矢量模值接近逆变器能提供的最大输出电压 $U_{max}$ 时,激活弱磁调节器。
% 电压极限检测与 Id 补偿逻辑
v_magnitude_sq = v_d_ref^2 + v_q_ref^2;
v_limit_sq = (u_bus / sqrt(3))^2;

if v_magnitude_sq > v_limit_sq
    % 计算电压偏差量
    v_diff = sqrt(v_magnitude_sq) - sqrt(v_limit_sq);
    % 产生负向的 d 轴补偿电流
    id_fw_offset = -1 * (kp_fw * v_diff + ki_fw * integrated_diff);
    id_ref_final = id_ref_base + id_fw_offset;
else
    id_ref_final = id_ref_base;
end
在实际调试中,弱磁切入点的平稳性取决于 PI 调节器的动态响应。如果 Id 增加过快,会导致转矩大幅波动;如果过慢,则无法有效抑制反电势,造成转速振荡或系统过流保护。
3. SVPWM 调制与扇区饱和处理
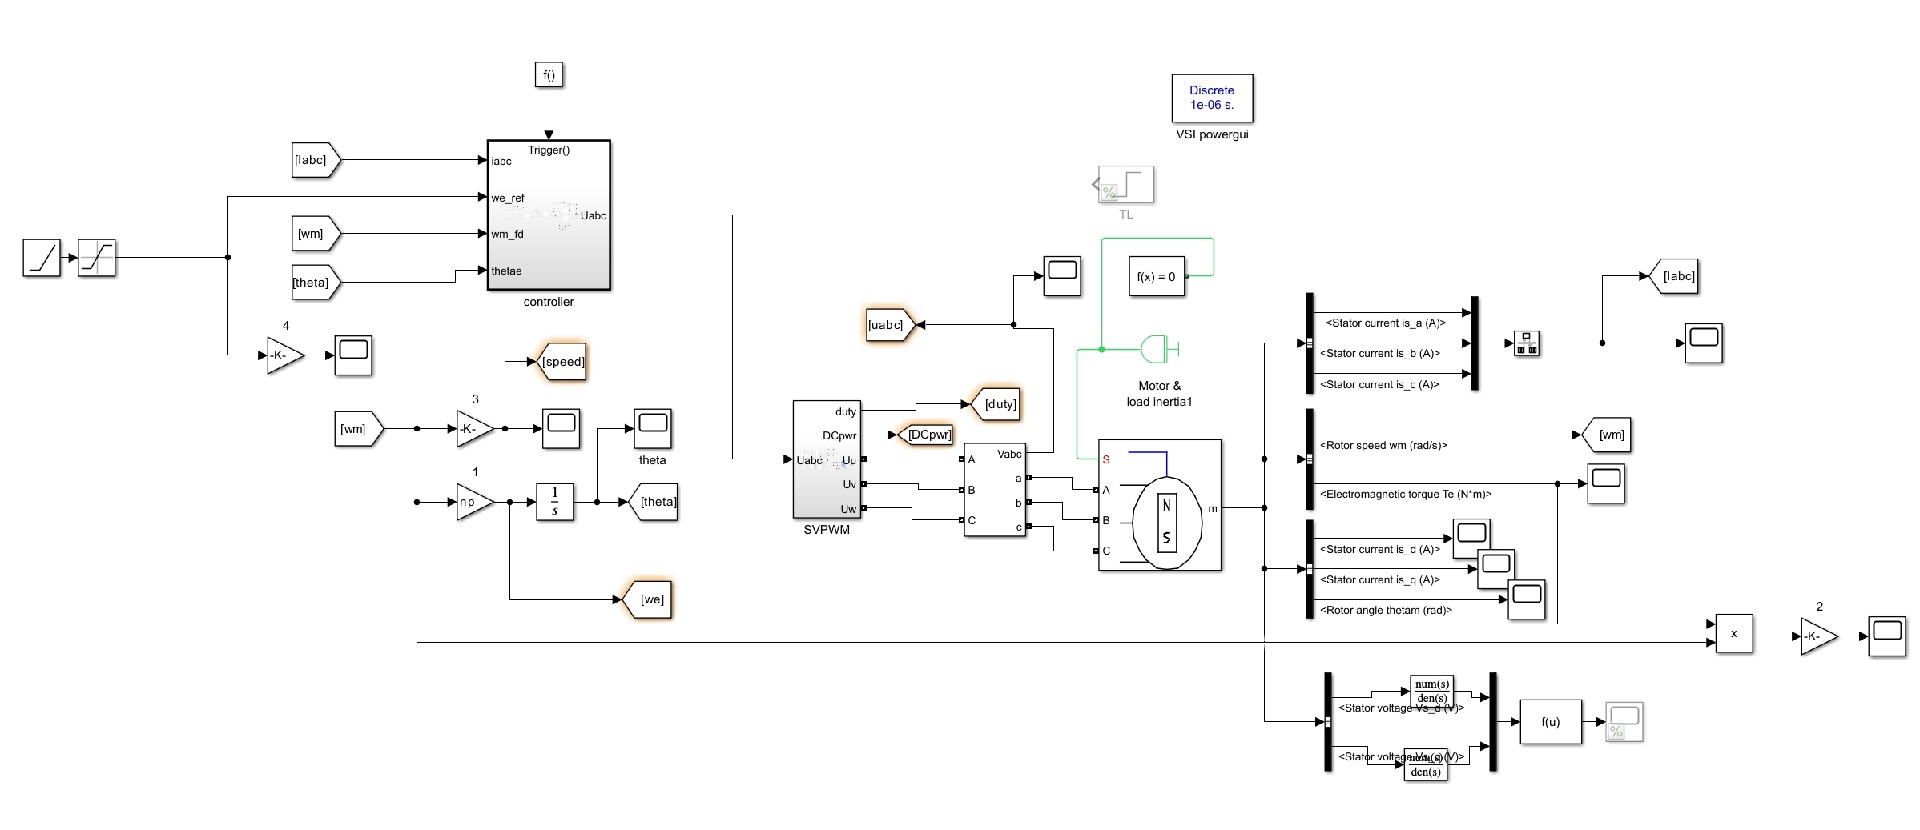
SVPWM 模块负责将电压矢量转化为逆变器的开关信号。在进入弱磁区后,占空比往往接近极限,此时对 SVPWM 的饱和处理尤为重要。特别是在使用 AZSPWM 等低损耗算法时,扇区切换处的死区补偿和过调制处理直接关系到输出波形的谐波含量。
% 占空比计算中的饱和校正逻辑
sum_t1_t2 = time_alpha + time_beta;
if sum_t1_t2 > sample_period
    % 进行过调制缩放
    scale_factor = sample_period / sum_t1_t2;
    time_alpha = time_alpha * scale_factor;
    time_beta = time_beta * scale_factor;
end
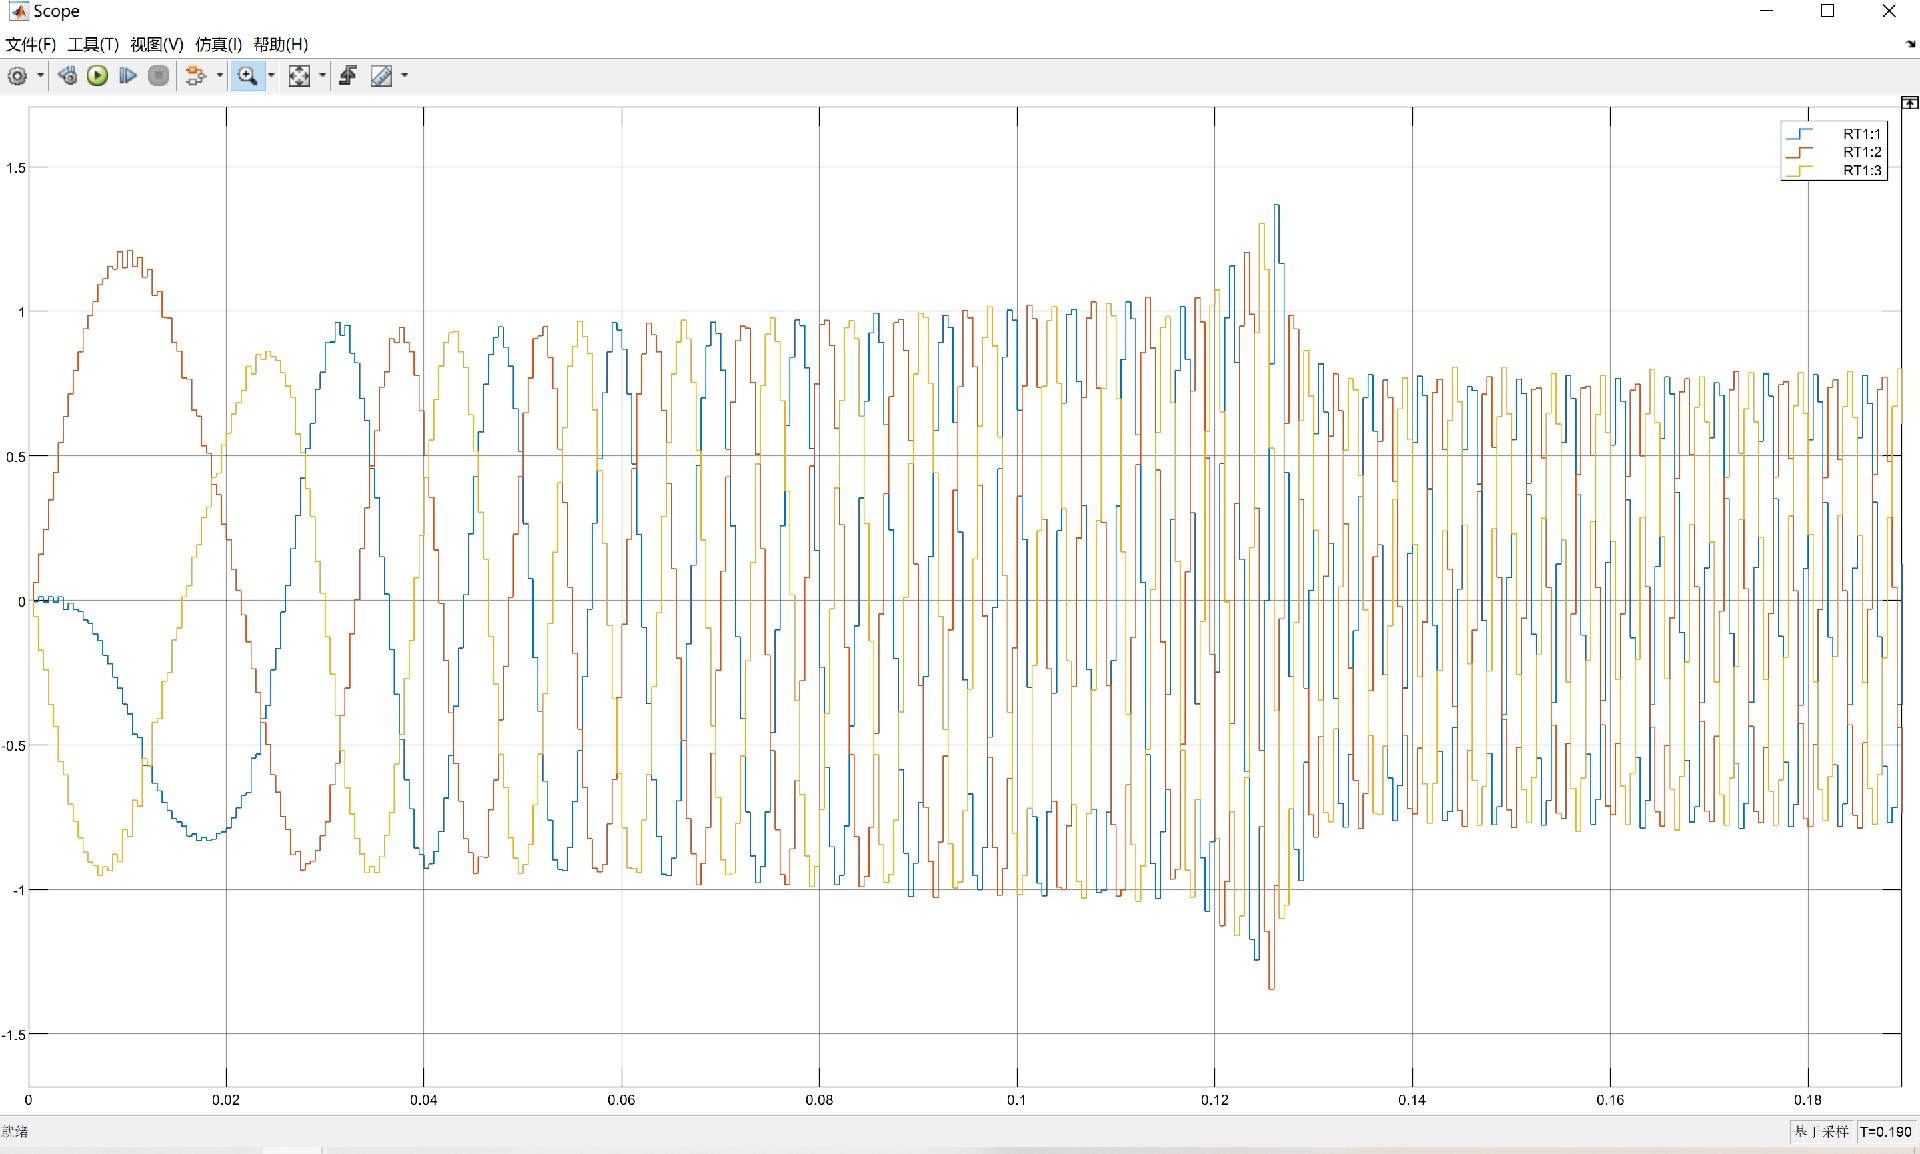
实验数据表明,在高速弱磁运行下,通过对 SVPWM 的输出相位进行补偿,可以抵消系统采样延迟带来的相位误差,进一步提升系统在 4000rpm 以上的运行稳定性。
4. 无感观测器的参数自适应
为了实现高性能的无感控制,通常集成模型参考自适应(MRAS)或滑模观测器(SMO)。在弱磁工况下,由于电机反电势常数和电感参数可能因磁路饱和而发生变化,固定增益的观测器往往难以在全速范围内保持精度。引入基于转速比例的动态增益调节是有效的解决方案:
% 动态自适应增益计算
target_gain = static_k_base + dynamic_factor * (current_speed / rated_speed);
% 限制增益范围防止系统发散
adaptive_gain = min(max(target_gain, lower_bound), upper_bound);
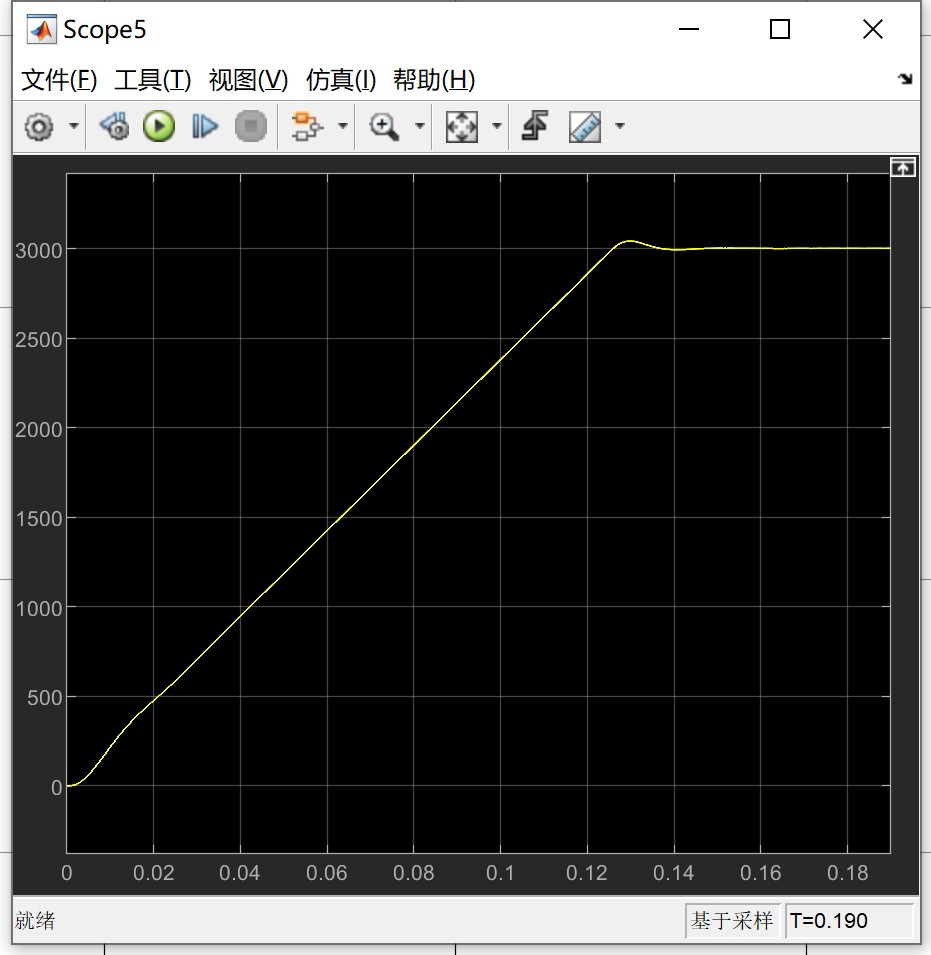
这种动态调整机制能确保电机在低速起动时具有足够的观测灵敏度,同时在进入深弱磁区后保持良好的鲁棒性。针对不同型号的电机,仅需对反电势常数 $K_e$ 和定子电阻 $R_s$ 进行针对性辨识,即可快速适配模型。