基于永磁同步电机与双PWM变流器的飞轮储能系统仿真研究
飞轮储能系统是一种利用高速旋转飞轮存储动能,并根据电网需求实现电能充放的先进储能技术。这类系统通常包含一台高速电机/发电机以及一套电力电子变流器,负责将飞轮的机械能与电网电能进行双向转换。本文将深入探讨以永磁同步电机(PMSM)作为核心能量转换单元,配合双PWM变流器构成的飞轮储能系统,并阐述在MATLAB/Simulink环境下进行建模与仿真验证的方法。
系统构成与能量流管理
一个典型的飞轮储能系统架构如图所示,主要由电网侧变流器、直流母线、电机侧变流器以及永磁同步电机与飞轮本体组成。
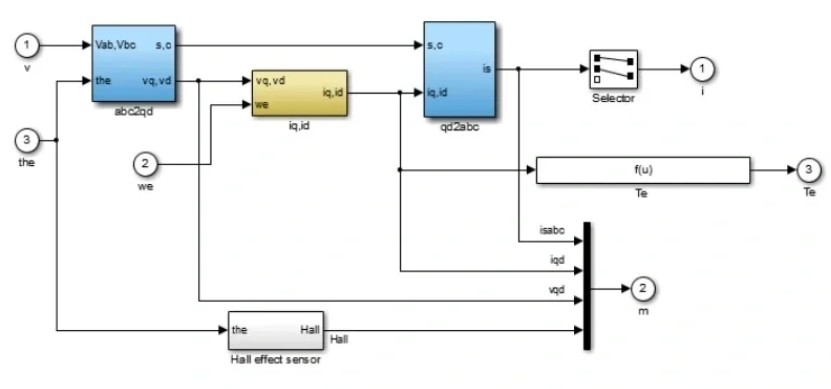
电网侧的三相电压型PWM变流器负责实现电网与直流母线间的能量双向流动,同时可进行无功功率补偿。直流母线作为中间能量缓冲环节,连接两侧变流器。电机侧PWM变流器则通过空间矢量脉宽调制(SVPWM)策略,精确控制永磁同步电机。当系统从电网吸收能量时,PMSM工作在电动模式,驱动飞轮加速储能;当飞轮释放能量时,PMSM切换为发电机模式,将动能转换为电能回馈电网。这种无缝切换能力是系统高效运行的关键,其核心在于电机电流的精确矢量控制。
永磁同步电机矢量控制中的坐标变换
永磁同步电机的矢量控制(FOC)原理在于将三相交流量转换为等效的直流分量,从而实现对电机磁链和转矩的独立解耦控制。这依赖于两级坐标变换:首先是Clarke变换,将三相静止坐标系的物理量变换到两相静止的α-β坐标系;接着是Park变换,将α-β坐标系下的量变换到与转子同步旋转的d-q坐标系。
以下为实现这些坐标变换的MATLAB代码示例:
% 自定义Clarke变换:将三相电流(i_a, i_b)转换为两相静止坐标系下的(i_alpha, i_beta)
% 假设三相平衡,i_c = -(i_a + i_b)
function two_phase_static_currents = custom_clarke_transform(current_phase_a, current_phase_b)
    i_alpha_component = current_phase_a;
    i_beta_component = (current_phase_a + 2 * current_phase_b) / sqrt(3);
    two_phase_static_currents = [i_alpha_component; i_beta_component];
end

% 自定义Park变换:将两相静止坐标系下的(i_alpha, i_beta)转换为同步旋转坐标系下的(i_d, i_q)
function synchronous_rotating_currents = custom_park_transform(i_alpha_val, i_beta_val, rotor_electrical_angle_rad)
    cos_angle = cos(rotor_electrical_angle_rad);
    sin_angle = sin(rotor_electrical_angle_rad);

    % d轴与转子磁链方向对齐,控制磁链
    i_d_component = i_alpha_val * cos_angle + i_beta_val * sin_angle;
    % q轴超前d轴90度,控制转矩
    i_q_component = -i_alpha_val * sin_angle + i_beta_val * cos_angle;
    synchronous_rotating_currents = [i_d_component; i_q_component];
end
通过这些变换,电机控制器能够将复杂的交流量控制问题,转化为简单的直流PI控制器对d-q轴电流的调节,进而实现对电机转矩的精确控制。
双PWM变流器中的直流母线电压控制
电网侧PWM变流器的主要功能之一是维持直流母线电压的稳定,这是保证系统正常运行的关键。这通常通过一个级联控制结构实现,即外部电压环和内部电流环。
如图所示,电压外环PI控制器负责监测直流母线电压,并将其与参考值进行比较,生成d轴电流参考值。该d轴电流参考值直接关联着电网与直流母线之间的有功功率交换。内部电流环则负责快速跟踪d-q轴电流参考值,通过PWM调制器生成变流器开关管的驱动信号。
以下是一个直流母线电压PI控制器的MATLAB实现示例:
% 直流母线电压PI控制器示例
% 控制器参数
P_gain_vdc = 0.6; % 比例增益
I_gain_vdc = 12;  % 积分增益

% 持久化积分误差状态,确保每次调用时能延续上次的状态
persistent integral_error_vdc_state;
if isempty(integral_error_vdc_state)
    integral_error_vdc_state = 0; % 初始化
end

% 控制器计算函数(在每个仿真时间步长调用)
function d_axis_current_reference = dc_bus_voltage_pi_control(target_voltage_dc, actual_voltage_dc, sample_time_s)

    current_voltage_error = target_voltage_dc - actual_voltage_dc; % 计算瞬时电压误差
    integral_error_vdc_state = integral_error_vdc_state + current_voltage_error * sample_time_s; % 积分误差

    % PI控制器输出,作为d轴参考电流
    d_axis_current_reference = P_gain_vdc * current_voltage_error + I_gain_vdc * integral_error_vdc_state;

    % 输出限幅,防止电流过大
    d_axis_current_reference = max(-25, min(25, d_axis_current_reference)); % 假设限制在+/-25A
end

% 示例调用方式(在主仿真循环中):
% desired_Vdc = 700; % 目标直流电压 (V)
% measured_Vdc_sensor = get_measured_dc_voltage(); % 从仿真模型获取实际电压
% sim_step_time = 0.0001; % 仿真步长 (s)
% Id_reference_output = dc_bus_voltage_pi_control(desired_Vdc, measured_Vdc_sensor, sim_step_time);
在仿真调试过程中,对PI参数的合理选择至关重要。例如,若积分增益设置过高,系统可能出现振荡;若比例增益过低,则系统响应速度会显著下降。
飞轮本体的动力学特性
飞轮作为储能装置,其机械动力学特性主要由转动惯量(J)决定。电机产生的电磁转矩(Tem)驱动飞轮加速或减速,从而实现动能的储存与释放。在Simulink环境中,飞轮的机械模型通常被简化为惯性环节。
% 飞轮本体的简化动力学模型
% 飞轮机械参数
flywheel_inertia_moment = 0.18; % kg·m², 飞轮的转动惯量
viscous_friction_coefficient = 0.002; % N·m·s/rad, 等效粘性摩擦系数

% 状态变量(在仿真开始前初始化)
flywheel_angular_velocity = 0; % rad/s, 初始角速度

% 动力学更新函数(在每个仿真时间步长调用)
function updated_angular_speed = update_flywheel_dynamics(electromagnetic_torque_input, current_angular_speed, delta_time)
    % 净转矩 = 电磁转矩 - 机械摩擦转矩 - 外部负载转矩 (此处假设外部负载为0)
    net_torque_on_flywheel = electromagnetic_torque_input - (viscous_friction_coefficient * current_angular_speed);

    % 角加速度 = 净转矩 / 转动惯量
    angular_acceleration_rad_s2 = net_torque_on_flywheel / flywheel_inertia_moment;

    % 更新角速度 (使用欧拉法进行离散积分)
    updated_angular_speed = current_angular_speed + angular_acceleration_rad_s2 * delta_time;
end

% 示例调用方式(在主仿真循环中):
% motor_torque_from_control = get_pmsm_electromagnetic_torque(); % 获取电机电磁转矩
% current_flywheel_omega = get_current_flywheel_angular_velocity(); % 获取当前飞轮角速度
% simulation_time_step = 0.0001; % 仿真步长 (s)
% next_flywheel_omega = update_flywheel_dynamics(motor_torque_from_control, current_flywheel_omega, simulation_time_step);
% set_flywheel_angular_velocity(next_flywheel_omega);
在更为详细的建模中,还需要考虑轴承摩擦、风阻损失等非线性效应。通过调整飞轮的转动惯量参数,仿真可以展示其对系统加速/减速性能的直接影响。例如,当电机突然施加一个较大的转矩时,如果电机控制器响应迅速,飞轮的转速能在短时间内达到期望值或恢复稳定,这充分验证了矢量控制在高动态响应需求应用中的优越性。
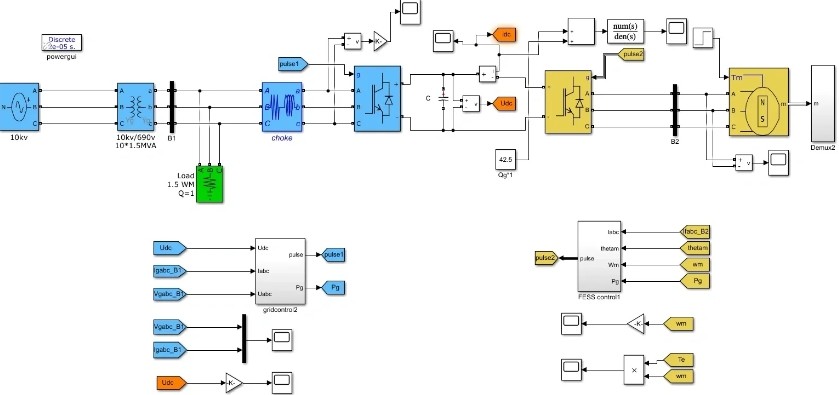
利用MATLAB/Simulink进行数字化建模与仿真,为飞轮储能系统的设计、控制策略验证及性能优化提供了强大的工具。它不仅能帮助工程师在实际硬件投入前预测系统行为,还能在不同运行工况下评估系统的稳定性和效率。
